


Ultima modifica il 1 Novembre 2021 by Adriano
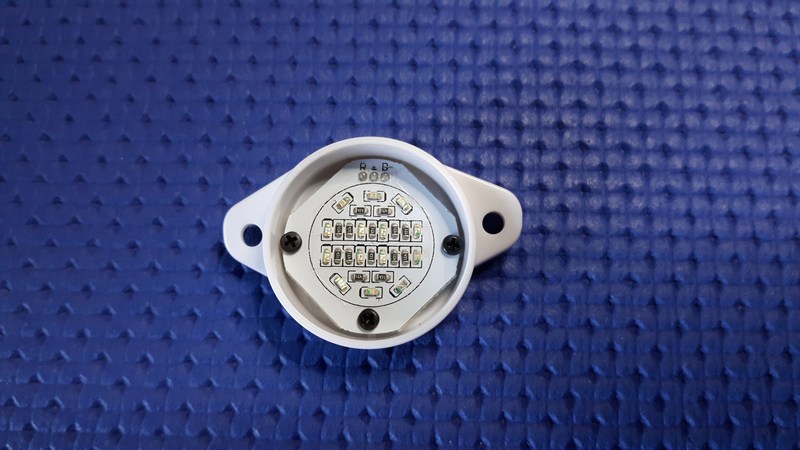
Allegati al Fascicolo n°1 e Fascicolo n°45 dell’opera “STAR WARS: Costruisci il tuo R2-D2” troviamo i due moduli indicatore stato R2-D2.
Entrambi sono montati nella cupola, uno frontale emette colori: Rosso, Blu, e Viola (accensione contemporanea delle due serie di led). Mentre il posteriore emette luce Gialla e Verde.

Indice
Descrizione
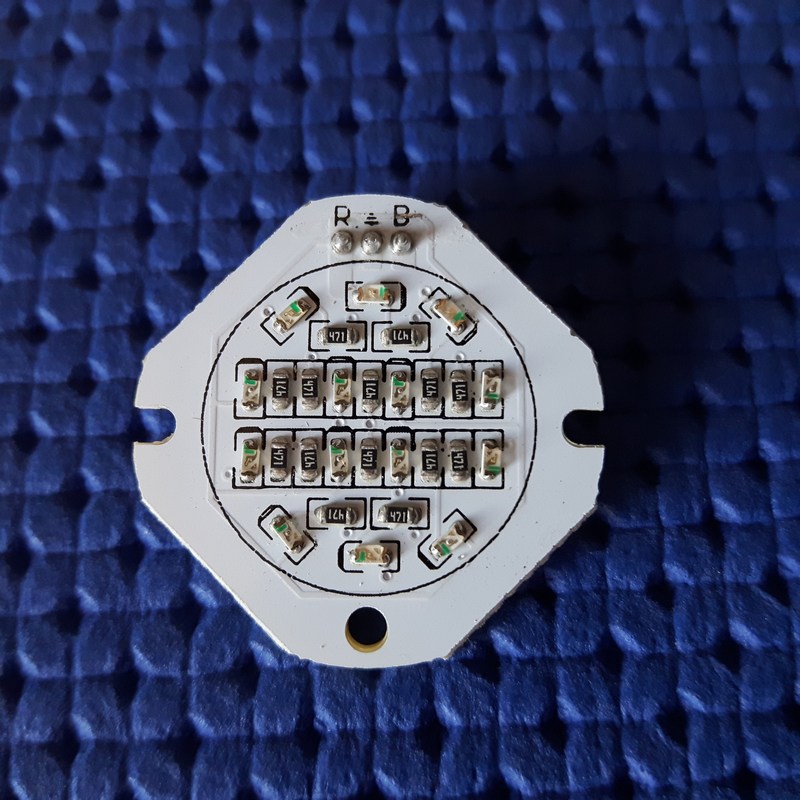
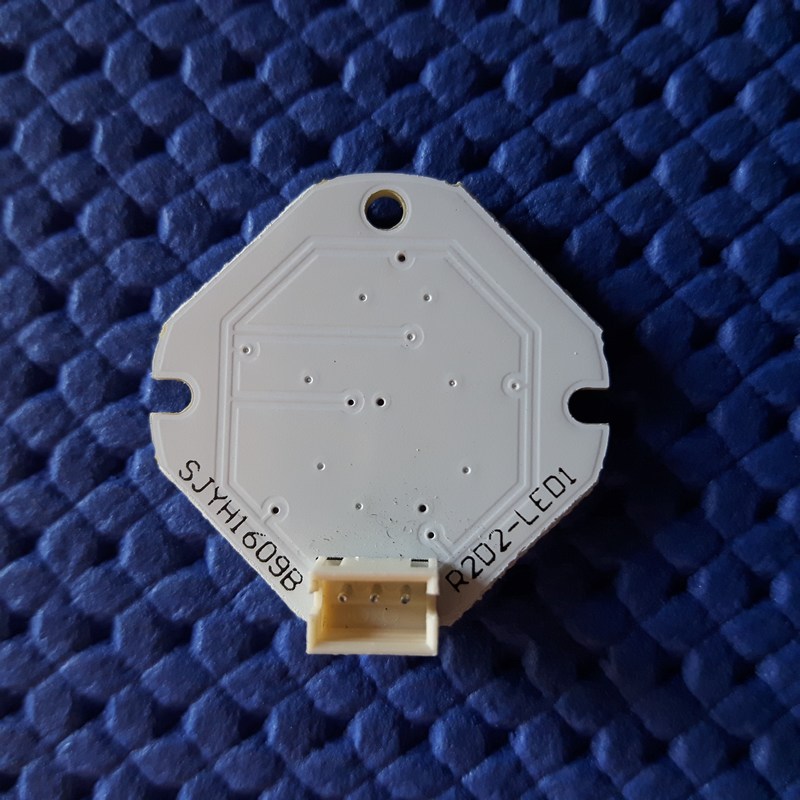
Il primo modulo indicatore di stato (siglato come DF-35) è allegato al Fascicolo n°1 è formato da un piccolo PCB su cui sono presenti 7 led Rossi e 7 Led Blu.
Il secondo modulo indicatore di stato (siglato DF-53) allegato al Fascicolo n°45 è del tutto simile al primo, cambiano solo i colori del led che in questo caso sono 7 led Gialli e 7 Led Verdi.
|
|
|


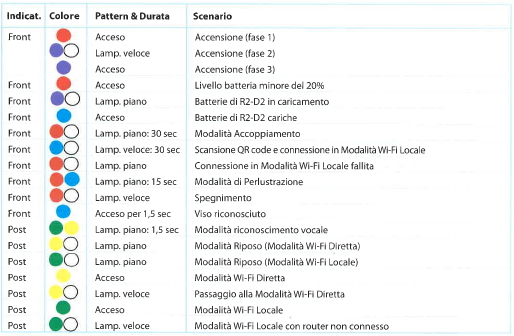
Questi si accendono in relazione al compito che il droide sta svolgendo, nella tabella il significato dei colori e della velocità di lampeggio.
Vedere anche articolo Star Wars R2-D2 – Piano dell’opera.
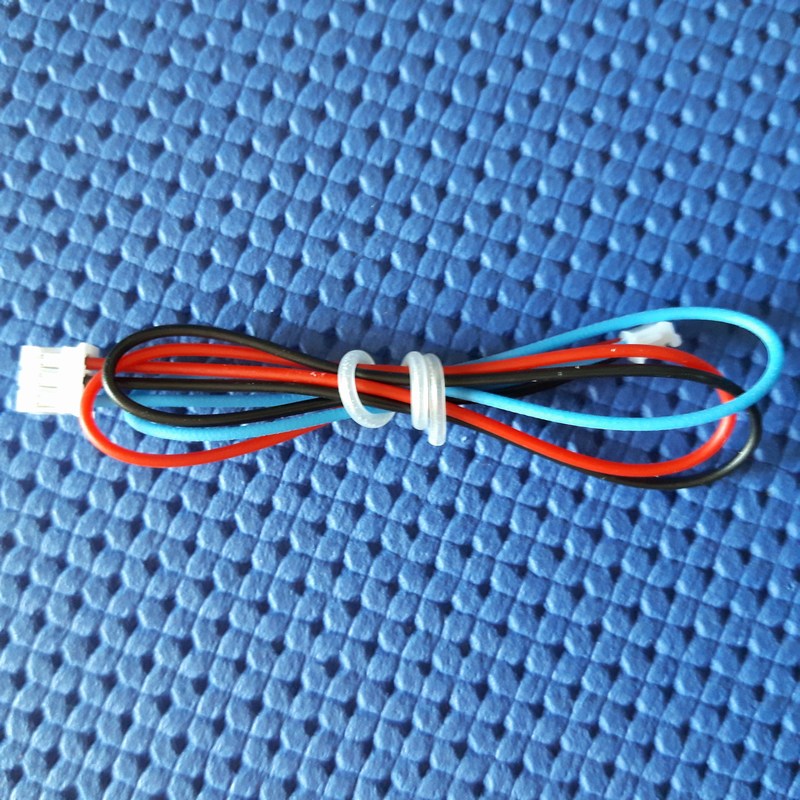
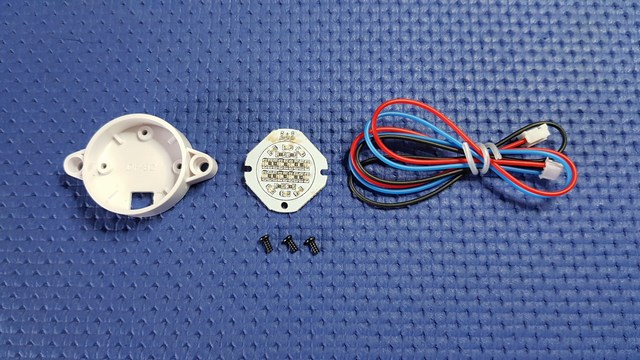
Foto del modulo e cavo di collegamento
Fasi di montaggio
Seguono le fasi di montaggio del primo indicatore stato del robot R2-D2.

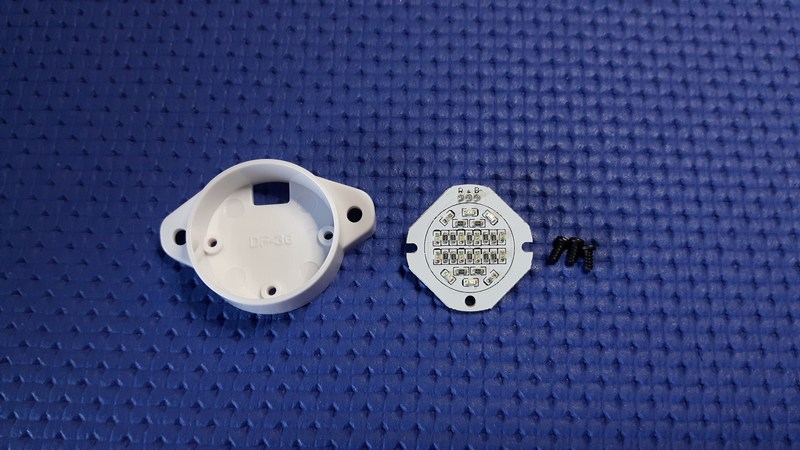

Componenti modulo indicatore di stato posteriore
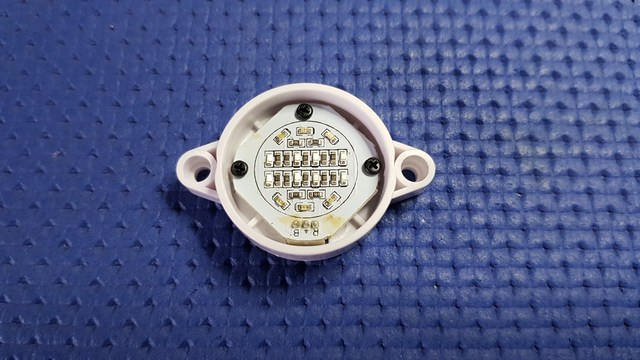
Test del modulo
Per il test dei moduli indicatore stato di R2-D2, si utilizza la piccola scheda test allegata al fascicolo n° 3 e il porta batterie allegato al fascicolo n°4

Le istruzioni sono riportate all’intento del Fascicolo n°4.


Test del modulo con Arduino Nano
Per chi è appassionato di elettronica potrebbe avere disponibile una scheda della serie Arduino, testare il modulo indicatore di stato si è utilizzato una scheda Arduino Nano su cui è stato caricato un semplice programma che accende i due gruppi di led con una pausa di un secondo.

Arduino Nano V3
Sono utilizzati due pin digitali (D2 e D3) per comandare l’accensione dei led.

| Programma
|
Schema circuito di prova
|


Programma di test
/*
  Test_indicatore_stato_r2-d2.ino
  Lo sketch testa l'accensione delle due serie di 7 led rossi e blu presenti
  sul modulo DF-35 Scheda LED dell'indicatore di stat

  Sono utilizzati i seguenti pin
  Pin GND           -> GND
  Pin Diditale D2   -> Accensione led blu
  Pin Diditale D3   -> Accensione led rossi

  Creato il 13/1/2018 da Adriano Gandolfo
  Sito web https://www.adrirobot.it
  Blog http://it.emcelettronica.com/author/adrirobot
  Pagina Facebook https://www.facebook.com/Adrirobot-318949048122955
  Istagram https://www.instagram.com/adrirobot/
  This example code is in the public domain.
*/

int led_blu = 2;   //Pin a cui sono collegati i led blu
int led_rosso = 3; //Pin a cui sono collegati i led rossi

void setup() {
  // initializza i pin digital come output.
  pinMode(led_blu, OUTPUT);
  pinMode(led_rosso, OUTPUT);
}

void loop() {
  digitalWrite(led_blu, HIGH);   // accende i led blu
  delay(1000);                   // attesa di un secondo
  digitalWrite(led_blu, LOW);    // spegne i led blu
  delay(1000);                   // attesa di un secondo
  digitalWrite(led_rosso, HIGH); // accende i led rossi
  delay(1000);                   // attesa di un secondo
  digitalWrite(led_rosso, LOW);  // spegne i led rossi
  delay(1000);                   // attesa di un secondo
}
Montaggio all’interno del robot
I due indicatori di stato sono montati all’interno della cupola, uno frontalmente Rosso/blu) e uno nella parte posteriore.
I connettore dei cavi sono poi collegati alla scheda DF103 Scheda di elettronica di collegamento, ai connettori G Y, e R B.

allegata al fascicolo n° 66. Le istruzioni di montaggio si trovano nei fascicoli n° 64, 65 e 77.
|
|
|
|


 Video del test dei moduli